Control System – Linear Inverted Pendulum Experiment System

Inverted Pendulum EP.8 : The results of our design

🤩 Inverted Pendulum ตอนที่ 8 มาแล้ว ตอนสุดท้ายของ PID Cascade Control 🤩✨The results of our design ตอนนี้ก็จะทำการรวมองค์ความรู้ และ Controller ที่เราออกแบบมาทั้งหมด มาทำงานร่วมกัน✨โดยการทำงานแบ่งโหมดการทำงาน ได้เป็น 3 โหมด คือ ⚙️โหมดเพิ่มพลังงานภายใน(increase energy)👆 ⚙️โหมดรักษาสมดุล(stabilize)👉 และ⚙️โหมดลดพลังงานภายใน(decrease energy)👇✨มาดูก่อนนะครับ ว่าเงื่อนไขในการทำงานแต่ละโหมดเป็นอย่างไร และผลการทำงานแต่ละโหมดให้ผลลัพธ์แบบไหน ติดตามกันในวีดีโอได้เลยครับ💗💗💗 ตัวอย่าง code ที่ใช้ Example_code สำหรับผู้ที่สนใจอยากศีกษาทดลอง ออกแบบระบบควบคุม Inverted Pendulumดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62ขอบคุณครับ

Inverted Pendulum EP.8 : The results of our design Read More »
Inverted Pendulum EP.7 : PID Controller Design for Cart (Outer loop)

มาถึง EP.7 สำหรับชุดคิท Inverted Pendulum 😀😀สำหรับฝึกออกแบบระบบควบคุม(Control Theory) ตอนนี้เราก็จะออกแบบ Controller ตัวสุดท้ายแล้ว🤩 ที่ใช้ในการควบคุมตำแหน่งของตัวรถ(Cart) ไม่ให้เคลื่อนที่ไปชน Limit switch 😲 การออกแบบ จะต้องการเขียน Transfer Function ของตัวรถนั้น รวมกับ Transfer Function ของ Pendulum 🤨 และเราเลือกใช้ Positive Feedback มาใช้งานแทน Negative Feedback 🧐 มันเป็นอย่างไรต่างกันอย่างไร การออกแบบนั้นมีขั้นตอนแบบไหน สามารถติดตามได้เลยครับ…😁😁😁 ตัวอย่าง code ที่ใช้ Example_code ref:Control Systems – FeedbackFEEDBACK CONTROL SYSTEMSRoot-loci 15 – basic rules for positive feedbackRoot Locus Method for Positive Feedback System สำหรับผู้ที่สนใจอยากศีกษาทดลอง ออกแบบระบบควบคุม Inverted Pendulum ดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62 ขอบคุณครับ

Inverted Pendulum EP.7 : PID Controller Design for Cart (Outer loop) Read More »

Inverted Pendulum EP.6 : PID Controller Design for Pendulum(Inner loop)

มาต่อกันเลยครับ…… inner loop controller design 😁😁 !!! เลือก PID gain โดยไม่ต้องใช้การ Tuning !!! 😂😂😂 มันได้หรือไม่ได้ให้รู้ไปเลย….. 🤩 อาศัยหลักการออกแบบตามทฤษฎีเส้น root locus หรือว่าเส้นทางเดินราก เพื่อหาค่า kp ki kd ที่เหมาะสม ให้ระบบ Stable และ ตอบสนองตามต้องการ….😏😏….มาลุ้นกันว่าค่าที่ได้จากการคำนวณตามทฤษฎี จะเอามาใช้จริงใน esp32 arduino หรือเปล่า….😏😏 ตัวอย่าง code ที่ใช้งาน Nano32(ESP32) ref :TheDesignofthePIDControllerPID ControlPID Controller DesignUnderstanding Poles and Zeros สามารถเข้าไปดูรายละเอียดชุดคิทได้ที่ https://www.aiiotshop.com/p/62

Inverted Pendulum EP.6 : PID Controller Design for Pendulum(Inner loop) Read More »

Inverted Pendulum EP.3 : Internal Energy of Pendulum

Inverted Pendulum ตอนที่ 3 มาแล้ว..มาดูพลังงานกัน😁😁 ….หลังจากตอนที่ 1 และ 2 เราหาค่าพารามิเตอร์ของระบบและรีวิวการใช้หลักการพลังงานในการแกว่ง Pendulum ขึ้นด้านบน วันนี้ผมก็เลยทำการ แอพพลายด์ หลักการทางพลังงานเข้ากับโปรแกรม ชมกันเลยครับ…. Demo code: https://bit.ly/3cEjGDO ชุดคิด สามารถเข้าไปดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62

Inverted Pendulum EP.3 : Internal Energy of Pendulum Read More »

Inverted Pendulum EP.2 : Classical swing up method

… เสร็จแล้วครับ คลิปแนะนำให้รู้จักกับ Inverted pendulum (ลูกตุ้มกลับหัว) ระบบที่นิยมใช้ยกตัวอย่างในการสอนศาสตร์การควบคุม สำหรับคนที่เรียนสาย Dynamics & Control หรือ Robotic เพราะอะไร???? 🤨🤨🤨 และเริ่มต้นกับ classical method ที่ใช้ในการ Swing up สำหรับควบคุม ลูกตุ้มที่ห้อยอยู่ด้านล่าง ให้ขึ้นมาด้านบน ทำได้อย่างไร ทฤษฎีไหน วิธีใหนที่เราจะมาลองกัน….😁😁😁 ref: https://www.slideshare.net/NowabMdAminulHaq/thesis-presentation-on-inverted-pendulum-58023850?fbclid=IwAR35-OsXBIR5sG7Zz0atwHWDJKggk9wPu4YoNM3HRH7N6UjNbWfirWw-i5Mhttps://www.researchgate.net/publication/236619208_Swing-Up_Methods_For_Inverted_Pendulum ชุดคิด สามารถเข้าไปดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62

Inverted Pendulum EP.2 : Classical swing up method Read More »

Inverted Pendulum EP.1 : System Parameter Identify

เริ่มจากการหาค่า Parameter ต่างๆของระบบ ซึ่งสามารถหาได้สองวิธี คือ การคำนวณจากทฤษฎี หรือการทดสอบจากระบบจริง ยิ่งค่าใกล้เคียงกับความจริงมากเท่าไหร่ การนำมาใช้ในการออกแบบระบบควบคุมก็จะทำได้ดี และเที่ยงตรงมากขึ้น โดยในตอนนี้เราจะลองหาค่า moment of inertia จากทฤษฎี แล้วนำมาเปรียบเทียบกับ moment of inertia ที่ได้จากการทดลอง ด้วยหลักการแกว่ง จากทฤษฎีวิชา Vibration ผลที่ได้จะเป็นอย่างไรติดตามได้จากคลิปเลยครับ ***มีผิดตรงการคำนวณ Iz(A) = (1/2)(1/4)(mr^2) ตกหล่น + (1.36)((4/3pi)(15))^2 ครับ ref:Free vibration of a dampedvibration lecture 2 free vibrationsUnderdamped system | Derivation of equation of motion | Damped free vibrationsLogarithmic Decrement Derivation in Hindi | Damped Free Vibration | Dynamics of machinery (DOM)EXAMPLE finding_wn.ino ชุดคิด สามารถเข้าไปดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62

Inverted Pendulum EP.1 : System Parameter Identify Read More »

Inverted Pendulum EP.5 : Controller Design – System Analysis

…มาถึงตอนที่จะเริ่มต้นออกแบบ Controller สำหรับ Inverted Pendulum กันแล้ววว… แต่ก่อนที่เราจะเริ่มออกกแบบ เราจะต้องทำการวิเคราะห์ระบบก่อน(System Analysis) เพื่อให้เราเข้าใจ Dynamic และ Stability ของระบบ แล้วเราถึงจะสามารถออกแบบตัวควบคุมได้อย่างถูกต้อง… โดยการวิเคราะห์ระบบ สำหรับออกแบบตัวควบคุบแบบ PID เราจะเข้าไปวิเคราะห์ ใน s-domain ผ่าน Laplace Transform.. วิเคราะห์ Stability ผ่านตำแหน่ง pole และทดสอบด้วยการดู Impulse response Block diagram ของระบบ Inverted Pendulum และ Inner-loop controller, Outter-loop controller ตรวจสอบตำแหน่ง Pole , Zero และ Stability ของระบบ ref:Understanding Poles and Zeros // ใครสนใจชุดคิดชุดนี้นะสามารถเข้าไปดูรายละเอียดได้ที่ https://www.aiiotshop.com/p/62

Inverted Pendulum EP.5 : Controller Design – System Analysis Read More »

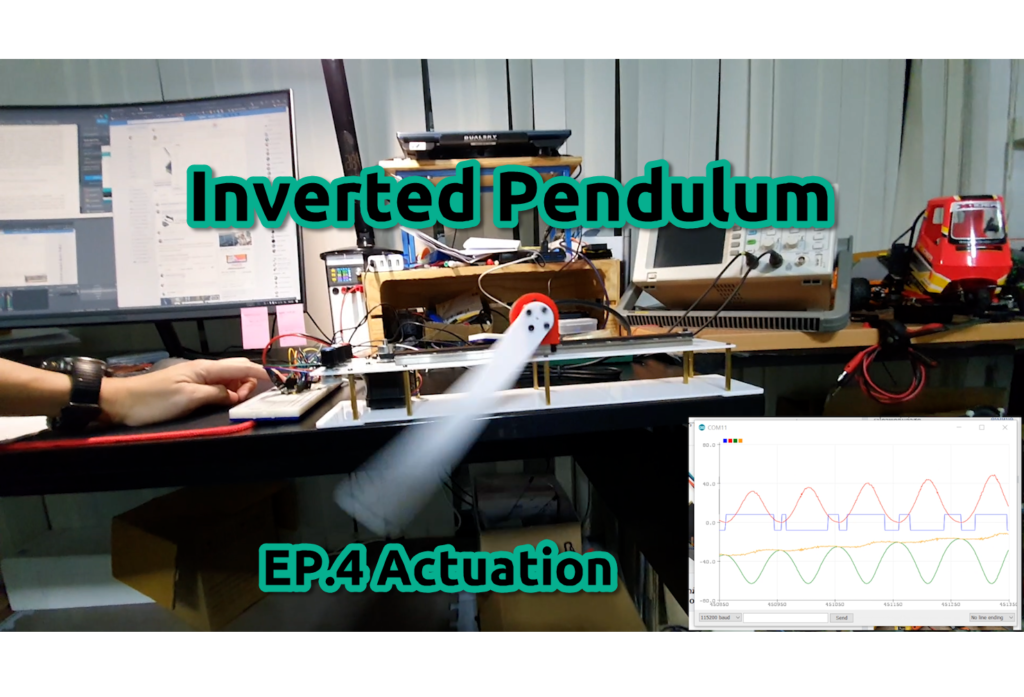
Inverted Pendulum EP.4 : Actuation

……มาถึงคลิปชุดการเรียนรู้ Inverted Pendulum(ลูกตุ้มกลับหัว) ตอนที่ 4 กันแล้ว จากเมื่อตอนก่อนหน้าเราได้เขียนโปรแกรมวัดค่าและแสดงผลพลังงานภายใน Pendulum ในตอนนี้เราจะทำการเขียนโปรแกรมควบคุมการเคลื่อนที่ของ Cart ให้พลังงานภายใน Pendulum เพิ่มขึ้น เพื่อแกว่ง Pendulum ขึ้นไปยังจุดสูงสุดกันครับ…. ตัวอย่าง Code old version ตัวอย่าง Code New version สำหรับชุดคิท สนใจชุดคิทชุดนี้นะสามารถเข้าไปดูรายละเอียดได้ที่ https://www.aiiotshop.com/product/62/control-system-linear-inverted-pendulum-experiment-system

Inverted Pendulum EP.4 : Actuation Read More »